

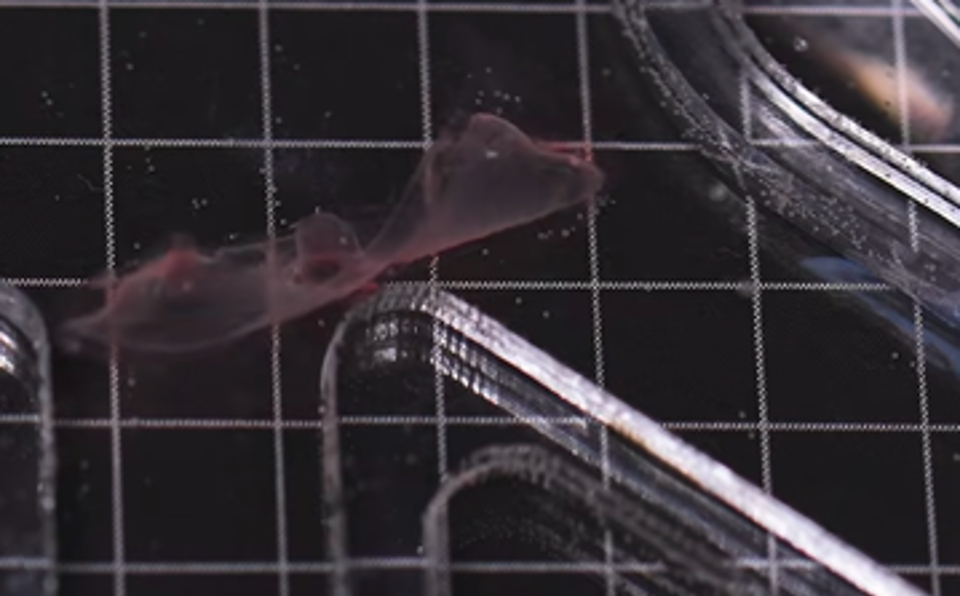
АНУ-ын Массачусетсийн технологийн их сургуулийн судлаачид цахилгаан хөдөлгүүрийн оронд лабораторид өсгөвөрлөсөн жинхэнэ булчингийн эдийг ашиглан усанд сэлдэг жижиг робот бүтээжээ. Энэхүү роботын онцлог нь хөдөлгөөн үүсгэдэг хэсэгт нь амьд булчингийн эсүүд байрладаг бөгөөд тэдгээр эсийн агшилтын хүчээр робот усанд сэлдэгт оршино.
Судлаачид булчингийн эсүүдийг гэрлийн нөлөөгөөр агшдаг байхаар өөрчилсөн байна. Роботын нэг талд гэрэл тусгахад тухайн хэсгийн булчингийн эд агшиж, жижиг сэлүүрийг нь хөдөлгөнө. Ингэснээр робот урагшлах болон чиглэлээ өөрчлөх боломжтой болжээ. Өөрөөр хэлбэл, судлаачид булчингийн хөдөлгөөнийг механикаар дуурайсан бус, жинхэнэ булчингийн эдийн агших чадварыг роботын хөдөлгөөний эх үүсвэр болгон ашигласан байна.
Судалгааны үр дүнг 2026 оны есдүгээр сарын 29-нд массачусетсийн технологийн их сургууль албан ёсоор танилцуулсан бөгөөд Advanced Functional Materials эрдэм шинжилгээний сэтгүүлд нийтэлжээ. Судалгааг тус сургуулийн механик инженерчлэлийн дэд профессор Риту Раман болон түүний багийнхан гүйцэтгэсэн байна.
Уламжлалт роботууд хөдөлгөөн хийхийн тулд цахилгаан хөдөлгүүр, араа, механик эд анги ашигладаг. Харин массачусетсийн технологийн их сургуулийн инженерүүд амьд булчингийн эсийн байгалийн агших чадварыг ашиглан роботыг хөдөлгөх шинэ арга боловсруулжээ. Ингэснээр маш жижиг хэмжээтэй, уян хатан бүтэцтэй роботыг харьцангуй энгийн хийцээр бүтээх боломжтойг харуулсан байна.
Шинээр бүтээсэн робот нь хумсны толиотой ойролцоо хэмжээтэй бөгөөд үндсэн их биеийг нь хагас миллиметр орчим зузаантай уян зөөлөн материалаар хийжээ. Роботын хоёр талд байрлах сэлүүр хэлбэрийн хэсгүүдийг хүний үснээс ч нимгэн амьд булчингийн эсийн давхаргаар бүрсэн байна. Эдгээр эсийг гэрлийн нөлөөгөөр агшдаг байхаар генийн түвшинд өөрчилсөн нь судалгааны хамгийн сонирхолтой шийдлүүдийн нэг юм.
Роботын хөдөлгөөнийг гэрлийн тусламжтайгаар удирддаг. Тодруулбал, судлаачид роботын нэг талын сэлүүрт гэрэл тусгахад тухайн хэсгийн булчингийн эсүүд агшиж, сэлүүр хөдөлснөөр робот усанд урагшилдаг. Харин гэрлийг аль талд нь тусгах болон гэрэлтүүлэх давтамжийг өөрчилснөөр хөдөлгөөний чиглэл, хурдыг тохируулах боломжтой болжээ.
Судлаачид уг роботыг устай саванд байрлуулж, саад бүхий жижиг замаар хөдөлгөх туршилт хийсэн байна. Туршилтын явцад робот гэрлийн удирдлагад хариу үйлдэл үзүүлж, чиглэлээ өөрчлөн, саадыг тойрон сэлж чаджээ. Хамгийн өндөр хурдтай үедээ нэг минутын дотор өөрийн биеийн уртаас дөрөв дахин их зай туулсан байна. Хэдийгээр энэ нь ердийн усанд сэлэгчтэй харьцуулахад удаан боловч маш нимгэн амьд эд эс ийм хэмжээний хөдөлгөөн үүсгэж чадсан нь судалгааны чухал үр дүн юм.
Энэхүү роботыг бүтээхэд тулгарсан гол бэрхшээл нь булчингийн эсийн агшилтаас үүсэх хүчийг хөдөлгөөн болгон үр ашигтай хувиргах явдал байжээ. Үүнийг шийдвэрлэхийн тулд судлаачид булчингийн эс ургах суурь материалын хатуулаг, зузаан, гадаргуугийн ховилын хэлбэрийг өөрчлөн олон удаагийн туршилт хийсэн байна. Үүний үр дүнд эсүүдийг нэг чиглэлд эмх цэгцтэй ургуулж, илүү хүчтэй агшилт үүсгэх боломжтой бүтцийг тодорхойлжээ.
Өмнө нь амьд булчингаар хөдөлдөг роботуудыг бүтээхэд олон сая эсээс бүрдэх харьцангуй том, зузаан эд ашиглах шаардлагатай байсан бол шинэ загвар нь булчингийн эсийн ганцхан нимгэн давхаргаар хөдөлгөөн үүсгэж чадсанаараа онцлог юм. Энэ нь цаашид биологийн эд ашигладаг роботуудыг илүү жижиг, хөнгөн, үйлдвэрлэхэд хялбар болгох боломжийг нэмэгдүүлж байна.
Судлаачдын үзэж байгаагаар амьд эд эсээр хөдөлдөг роботуудыг ирээдүйд усны орчны хяналт, байгаль орчны судалгаа болон эмзэг орчинд нарийн ажиллагаа гүйцэтгэхэд ашиглаж болох юм. Учир нь амьд булчингийн эд нь хатуу механик төхөөрөмжөөс ялгаатай нь уян хатан, орчны нөлөөнд хариу үйлдэл үзүүлэх чадвартай бөгөөд тодорхой нөхцөлд өөрийгөө нөхөн сэргээх боломжтой байдаг.
Гэхдээ одоогоор энэхүү робот нь лабораторийн туршилтын шатанд байгаа бөгөөд бие даан ажиллах, хол зайд сэлэх, бодит орчинд удаан хугацаанд үүрэг гүйцэтгэх чадвар нь хараахан батлагдаагүй байна. Судлаачид дараагийн шатанд роботын биеийн бүтцийг сайжруулж, хөдөлгөөний хурд болон үр ашгийг нэмэгдүүлэхээр төлөвлөжээ.
Энэхүү нээлтийн гол ач холбогдол нь робот заавал металл эд анги, цахилгаан хөдөлгүүрээр ажиллах шаардлагагүйг харуулсанд оршино. Амьд эсийн байгалийн хөдөлгөөнийг инженерчлэлийн шийдэлтэй нэгтгэснээр ирээдүйд илүү уян хатан, жижиг хэмжээтэй, биологийн орчинд зохицон ажиллах чадвартай шинэ төрлийн робот бүтээх боломж нээгдэж байна.
Мэдээ бэлтгэсэн: ЭША Ч.Өлзийдаваа
Эх сурвалж: Powered by muscle cells, a paper-thin robot swims through watery maze | MIT News | Massachusetts Institute of Technology